

Сканирование длинных коридоров SLAM-сканером NAVMOPO: как избежать дрейфа и что даёт «улучшение сканирования»
Почему при работе со SLAM сканером в длинных коридорах возникает дрейф?
SLAM-сканер определяет своё положение по геометрическим особенностям окружения. В протяжённом коридоре стены параллельны и однообразны, поперечных ориентиров мало, поэтому алгоритм не может надёжно «зацепиться» за характерные точки. Ошибка накапливается вдоль направления движения, и облако точек «уезжает» или изгибается . Это особенно характерно для туннелей, коридоров с повторяющейся геометрией и помещений без выраженных деталей .
Классические приёмы, которые помогают избежать или уменьшить дрейф при сканировании коридоров
- Двигайтесь медленно и равномерно. Резкие повороты и рывки ухудшают качество лидарных и визуальных данных, особенно в условиях недостатка ориентиров.
- Замкнутая траектория (loop closure). Если есть возможность, вернитесь в исходную точку или в зону с хорошо различимыми объектами. Алгоритм сопоставит текущую сцену с ранее построенной и скорректирует накопленную ошибку. На практике рекомендуется делать петлю или хотя бы проходить участки с уникальными объектами каждые 15–30 м, если это позволяет обстановка.
- Используйте «якорные» объекты. Двери, ниши, колонны, элементы инженерных сетей, повороты — всё, что создаёт поперечные геометрические ограничения, помогает SLAM-алгоритму удерживать масштаб и направление.
- По возможности применяйте внешнюю привязку. RTK/GNSS (там, где есть сигнал) или предварительно размеченные опорные точки снижают зависимость от геометрии коридора.
- Не перемещайтесь слишком быстро. При быстрой ходьбе плотность точек падает и алгоритму труднее выделить устойчивые признаки.
Компания FJD (NAVMOPO) разработала уникальный алгоритм для полевого ПО FJD Trion Scan (NAVMOPO Scan), который позволяет сканировать коридоры, тоннели, узкие места и получать геометрически правильное облако точек. Данное программное обеспечение работает только со сканерами NAVMOPO P2, X1, S2, T1.
- Сферы применения: большие помещения (внутри и снаружи зданий), такие как торговые центры, фабрики, подземные парковки, туннели и офисы с открытой планировкой (длина > 40 м).
- Описание проблемы: из-за того, что в узких внутренних коридорах однотипная геометрия, ось Z ограничена, что приводит к эффекту «проваливания», из-за этого облако точек будет отличаться от действительности.
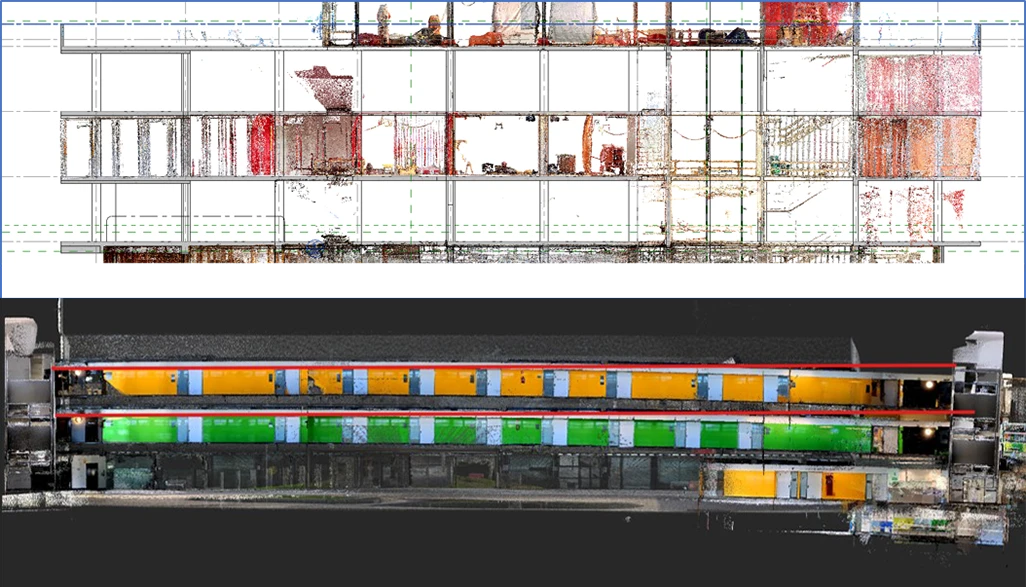
На примере видно, что облако точек неровное: один край из-за дрейфа искривлен.
В программе NAVMOPO Scan есть специальная функция, используя которую, вы сможете избежать подобных искривлений облака точек.
Как это работает, рассмотрим последовательность действия:
Во время сканирования, когда вы приблизитесь к сложному месту нажмите на значок Улучшения сканирования в правом нижнем углу и действуйте по инструкции (ниже приведены скриншоты из программы). Вам нужно будет делать остановки и после нажатия кнопки стоять неподвижно 10 секунд, т.е. нужно будет делать "станции", как при работе с наземных сканером.


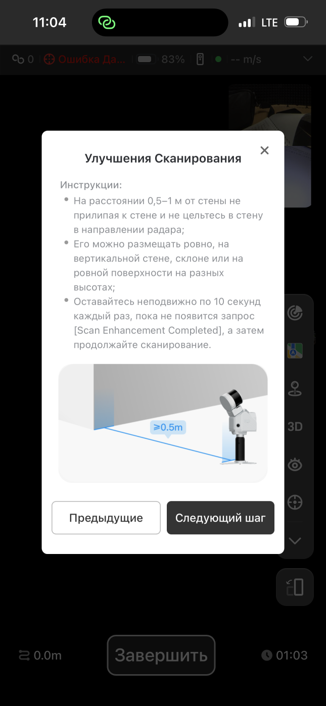


Схема размещения точек для сканирования обычной прямоугольной сцены.
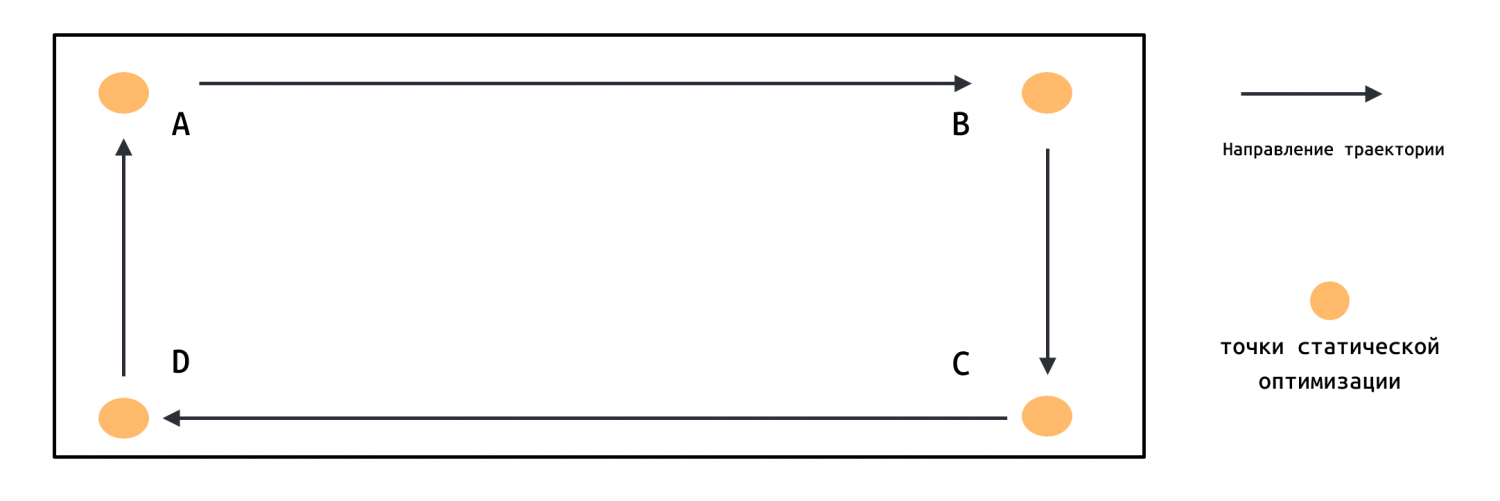
Для сцены прямоугольной формы рекомендуется сделать по одной остановке в каждом из четырех углов. Обозначим их буквами A, B, C, D в порядке следования при сканировании.
Схема расстановки точек для сканирования сцен неправильной формы.
Схема расстановки точек для сканирования в туннелях.

- Чем больше станций вы сделаете, тем выше будет точность. Рекомендуется делать станции в точках A, B, C и D через каждые 100 м.
- Станции могут располагаться на одной прямой, поскольку туннели обычно сканируются с одной стороны. Однако учтите, что если вы дополнительно используете опорные точки (снимаете через платформу), они не должны располагаться строго на одной прямой или симметрично.
- Оптимизация выполняется на основе направления силы тяжести, которое является постоянным. В неподвижном состоянии направление силы тяжести определяется с помощью инерциального измерительного модуля.
Инструкции по размещению сканера. В данном примере используется сканер NAVMOPO P2.

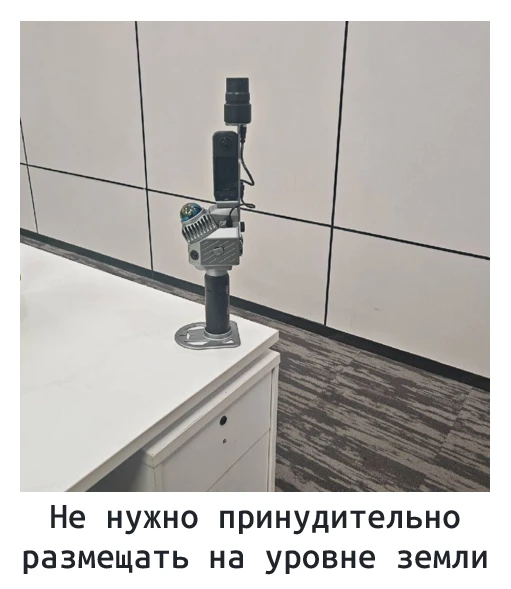
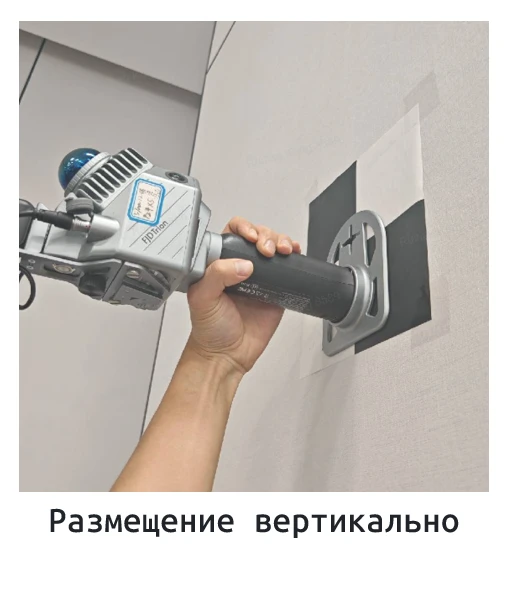
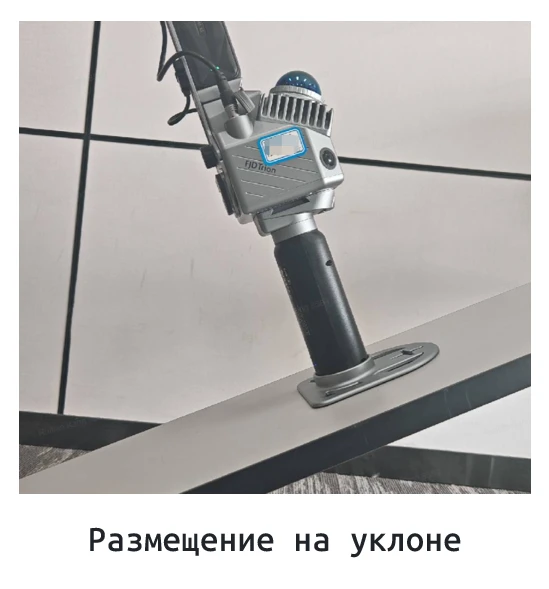
Поскольку сцены для сканирования могут быть разными, при выборе расположения станций можно использовать любой из приведенных выше примеров:
- Держитесь на расстоянии 0,5–1 м от стены; не прислоняйте сканер к стене. Не направляйте лидар прямо на стену; цельтесь в открытые участки с большим количеством отличительных элементов.
- Всегда держите сканер ровно и устойчиво (будьте особенно внимательны). Даже если вы немного наклонили сканер, ничего страшного — главное, чтобы в этот момент он оставался неподвижным, чтобы не нарушить калибровку инерциальной системы.
- Оставайтесь неподвижными в течение 5–10 секунд после каждого нажатия кнопки. Продолжайте сканирование только после того, как на экране появится сообщение «Улучшение сканирования завершено».
Сравнение результатов с улучшением сканирования и без него.
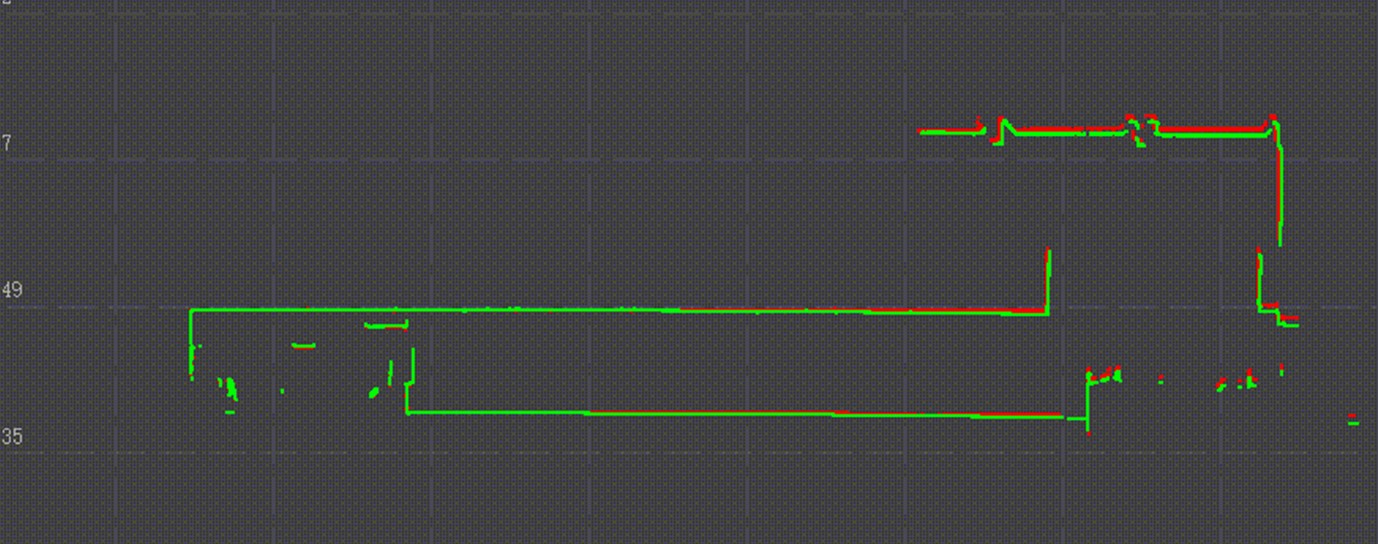
Красный с улучшением сканирования. Зеленый без улучшения сканирования.
Не хотите выбирать SLAM-сканер «вслепую»? Протестируйте NAVMOPO на реальных задачах.
Мы предлагаем:- полное тестирование во всех режимах на наших трёх полигонах — офис, пандус с коридорами, улица;
- выезд специалиста на ваш объект;
- тест-драйв сканера, если у вас уже есть опыт работы с SLAM-оборудованием.
Свяжитесь с нами: Роман, +7 903 776-12-85 (Telegram, MAX), @r_malyshev