

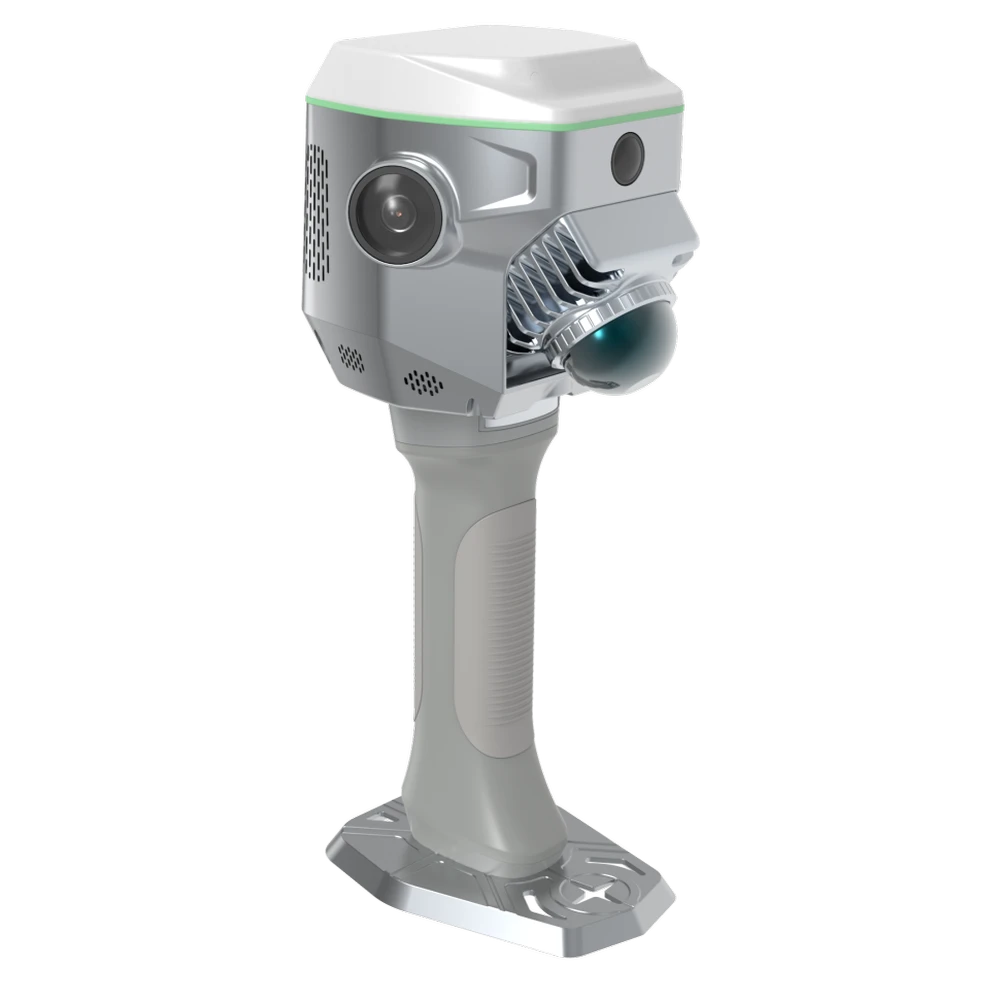
Лазерный SLAM RTK сканер South ME
Описание
Комплект поставки:
- Лазерный SLAM сканер South ME
- Ручка-батарея
- Основание ручки-батареи
- Адаптер питания
- Кабель USB Type-C - USB Type-A
- Кабель USB Type-C - USB Type-С
- Кейс для переноски
- USB-диск
- Салфетка
- Программное обеспечение AcuteLas Studio
- Программное обеспечение SurvStar.
Гибрид SLAM и RTK
Объединение технологий SLAM и RTK для расширения ваших возможностей
Совмещая высокоточное GNSS RTK-позиционирование и SLAM-лидарное сканирование, South ME позволяет выполнять работы как в полевых условиях, так и внутри помещений.
South ME оснащен встроенной графической картой NVIDIA и двумя панорамными камерами SONY по 12 МП для точного восстоздания сцен съемки. Фронтальная камера 8 МП и нижняя камера 2 МП позволяют легко и быстро выполнять фотограмметрические измерения и разбивать на местности CAD файлы в режиме AR.
MagicCalc - GNSS-позиционирование в любом месте
|
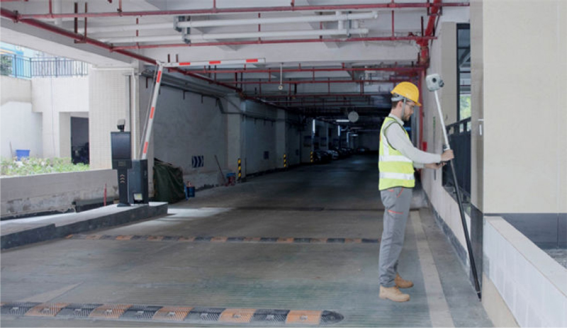
Лазерный SLAM сканер South ME способен удерживать точность до 5 см в течение нескольких минут даже при отсутствии видимости спутников GNSS. В таких условиях статус решения автоматически переключается с Fixed на Mixed Solution. Эта инновационная функция позволяет оператору беспрерывно продолжать съемку в зонах со слабым или полностью отсутствующим спутниковым сигналом: под эстакадами, в туннелях, подземных паркингах и других сложных условиях. |
 |
Фотореалистичное облако точек
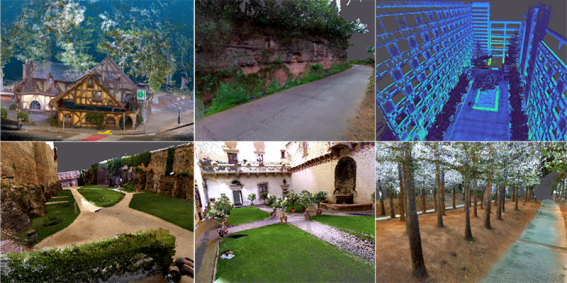 |
Благодаря двум 12-ти мегапиксельным камерам Sony, расположенным с двух сторон прибора, SLAM сканер South ME способен воссоздавать места съемки с фотореалистичной точностью. С обработкой снимков помогает мощная графическая карта Nvidia. Сочетание точного и плотного облака точек и яркого, насыщенного цвета этих точек позволяют оператору быстрее и лучше справляться с различными задачами, такими как определение объектов, моделирование, презентация и т.д. |
Облако точек в реальном времени
|
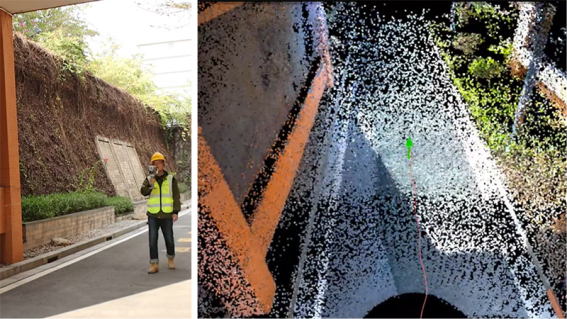
Пользователи могут управлять процессом сканирования с контроллера в реальном времени благодаря полевому ПО SurvStar. South ME передает цветное облако точек на контроллер, позволяя контролировать 3D данные, оценивать качество данных прямо в полевых условиях. |
 |
Air Meas.: Максимум данных - минимум усилий
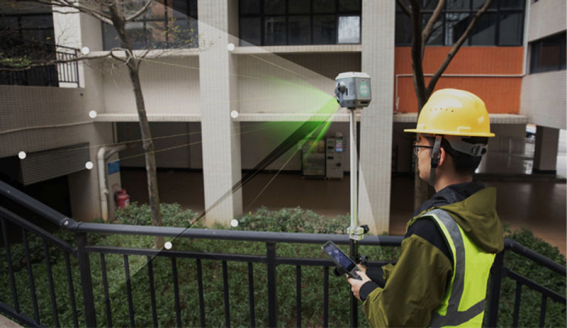 |
Функция Air Meas. (Бесконтактные измерения) объединяет лазерные измерения и AI-алгоритм сопоставления изображений. Данная функция позволяет получать до 200 000 точек в секунду, и 3D-координаты по снятым фотографиям. Диапазон работы составляет до 15 метров, при этом точность остаётся на уровне до 5 см. Такой способ съёмки идеально подходит для сложных условий - труднодоступных объектов, опасных зон, ограниченных пространств. При использовании Air Meas. оператору не нужно стоять неподвижно, точно целиться, придерживаться заданной траектории движения или выравнивать веху. Эффективность Air Meas. в несколько раз превосходит традиционные методы сбора данных - Laser RTK (Съемка лазером) или Visual Positioning RTK (Визуальное позиционирование). |
Точный расчет объемов насыпи и выемки
|
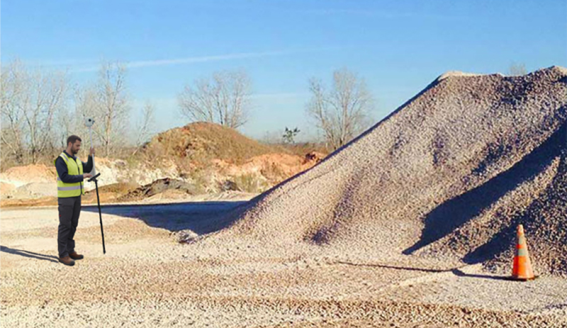
Сканер South ME, благодаря программе SurvStar, способен быстро и точно рассчитать объем насыпи или выемки по снятому 3D облаку точек. Эта функция позволяет оператору получить результаты быстро и в полевых условиях, не отходя от объекта измерения. Большое количество точек позволяет получить объем с очень высокой точностью, ранее не доступной при использовании GNSS оборудования. Процесс съемки и расчета максимально прост и подходит для расчета как насыпи и выемки, так и для других объемов. |
 |
Технические планы этажей и помещений
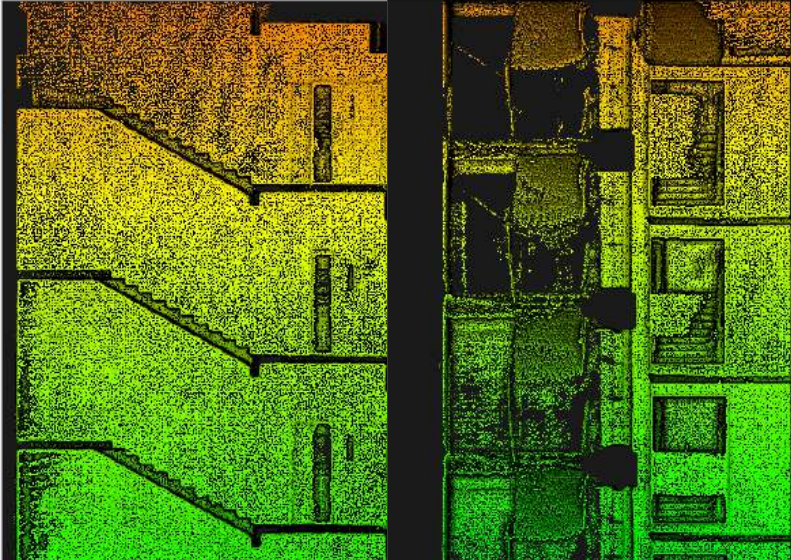 |
Сканер South ME способен быстро и уверенно работать там, где традиционные методы съемки не справляются. Он позволяет получать детальные трёхмерные данные в замкнутых пространствах, коридорах, помещениях со сложной геометрией - без необходимости разворачивать штативы, ловить спутниковый сигнал или тратить время на сложные настройки. С его помощью можно оперативно создавать технические планы этажей и помещений: от черновых обмеров до точных цифровых моделей. SLAM-сканирование упрощает и ускоряет процесс, позволяя одному специалисту за короткое время собрать полный набор данных для инвентаризации, проектирования или реконструкции. |
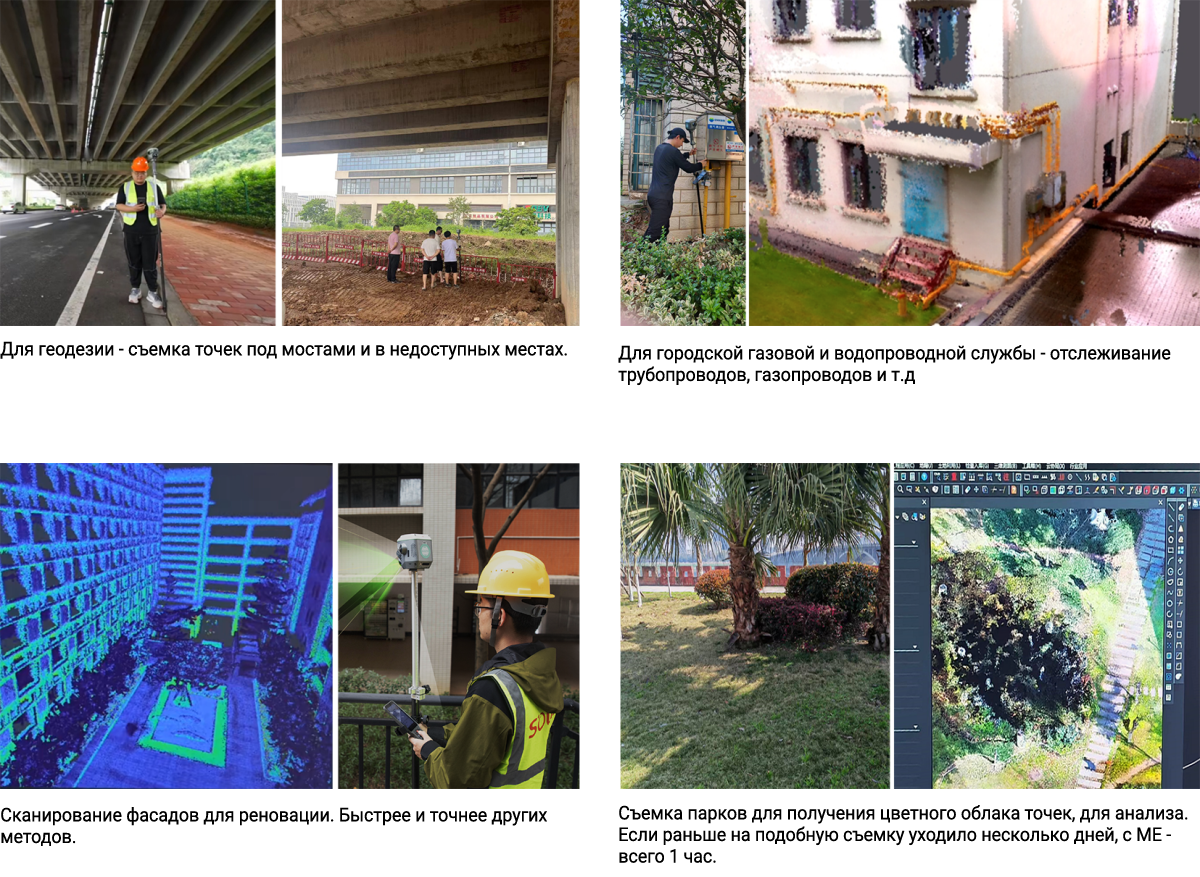
Весь день работы и даже больше
South ME может питаться от встроенного аккумулятора, съёмной батареи (в ручке) и внешнего источника питания.
Используя все данные способы питания прибора исключается необходимость перезагрузки системы или повторной инициализации, обеспечивается непрерывная работу при больших объёмах сканирования и длительных проектах, а также повышает общую эффективность работы.
Технические характеристики
| Прибор | ME | ME Plus |
| Физические | ||
| Размер | 13 × 147 × 138 мм | |
| Вес | 1,38 кг | |
| Камеры (SLAM) | 2 × 12 МП (слева/справа), 1 × 8 МП (фронтальная) | |
| Камера (GNSS) | 1 × 2 МП (снизу) | |
| Лазерный сканер | Livox Mid-360 | |
| Датчик температуры | Есть | |
| Модуль IMU | Есть | |
| Wi-Fi модуль | Есть, может работать как точка доступа | |
| Сотовая сеть | Встроенный слот для SIM (Nano SIM) | |
| Радио | Нет | Есть |
| Батарея | ||
| Питание | Встроенный аккумулятор 3.4Ач 14.4В 48.96Втч + аккумулятор в рукоятке 5.0Ач 7.26В 36.3Втч | |
| Время работы | ≥0,5 ч (встроенный), ≥2 ч (рукоятка) | |
| Потребление | 26 Вт | |
| Время зарядки | 1–2 ч | |
| Входное напряжение | 14,4 В | |
| Выходная мощность | 30 Вт | |
| Характеристики GNSS | ||
| Каналы ГНСС | 1698 | |
| Созвездия | GPS, ГЛОНАСС, BDS, Galileo, QZSS, NavIC/IRNSS, SBAS | |
| Частота выдачи координат | 1–10 Гц | |
| Время инициализации | <10 с | |
| Холодный старт | <12 с | |
| Надёжность инициализации | >99,9 % | |
| Частота IMU | 200 Гц | |
| Точность ГНСС | ||
| Одиночное позиционирование | Гор.: 1,5 м СКО; Вер.: 2,5 м СКО | |
| DGNSS | Гор.: 0,40 м СКО; Вер.: 0,80 м СКО | |
| RTK | Гор.: 8 мм + 1 мм/км СКО; Вер.: 15 мм + 1 мм/км СКО | |
| PPK | Гор.: 3 мм + 1 мм/км СКО ; Вер.: 5 мм + 1 мм/км СКО | |
| PPP | Поддержка PPP-B2b, Гор.: 10 см; Вер.: 20 см | |
| Высокоточная статика | Гор.: 2,5 мм + 0,1 мм/км СКО; Вер.: 3,5 мм + 0,4 мм/км СКО | |
| Статика/быстрая статика | Гор.: 2,5 мм + 0,5 мм/км СКО; Вер.: 5 мм + 0,5 мм/км СКО | |
| DGNSS | Гор.: 0,40 м СКО; Вер.: 0,80 м СКО | |
| Частота обновления координат | 1 / 5 / 10 Гц | |
| Первое фиксированное решение | Холодный старт: 45 с; горячий: 10 с; повтор: 1 с | |
| Характеристики SLAM | ||
| Дальность сканирования | 0,1–70 м (70/40 м при отраж. 80%/10%) | |
| Скорость измерений | 200 000 точек/с | |
| Угол обзора (FOV) | 360° × 59° | |
| Длина волны лазера | 905 нм | |
| Класс безопасности | Класс 1 (IEC 60825-1:2014), безопасен для глаз | |
| Замыкание циклов | Доступно при включённом RTK | |
| Режим PPK | Есть | |
| Точность SLAM | ||
| Оценка в реальном времени | Есть | |
| Относительная точность | ≤10 мм | |
| Шум | ~5–20 мм (оптимально) | |
| Абсолютная точность (RTK) | до 3–5 см | |
| Абсолютная точность (PPK) | до 2–4 см | |
| Совмещённые приложения | ||
| Точность без спутников (MagicCalc) | 2–3 см (оптимально), обычно 5–10 см | |
| Бесконтактные измерения (Air Meas.) | ≤5 см (до 15 м) | |
| Супер-разбивка |
Оптимально: Гор. 8 мм+1 мм/км; Вер. 15 мм+1 мм/км. Обычно: Гор. 10 мм+1 мм/км; Вер. 20 мм+1 мм/км |
|
| AR разбивка |
Оптимально: Гор. 8 мм+1 мм/км; Вер. 15 мм+1 мм/км. Обычно: Гор. 10 мм+1 мм/км; Вер. 20 мм+1 мм/км |
|
| Связь | ||
| Радиомодем | Нет | Прием |
| Языки | Китайский, Английский, Корейский, Русский, Португальский, Испанский, Турецкий | |
| Голосовые сообщения | iVoice — голосовое оповещение и инструкции | |
| Bluetooth | BT 4.2 (BR/EDR+BLE) | |
| NFC | Автоподключение к контроллеру по касанию | |
| WLAN | 802.11 b/g/n | |
|
Внешняя среда |
||
| Рабочая температура | –20 °C … +55 °C | |
| Температура хранения | –40 °C … +80 °C | |
| Влажность | До 80 % (без конденсации) | |
| Данные | ||
| Память | встроенная 64 Гб + карта MicroSD 256 ГБ (поддержка до 512 Гб) | |
| Форматы данных |
Статика: South STH, RINEX 2/3.02 и др.; Дифференциальные: RTCM 3.0/3.2; Выход GNSS: NMEA0183, PJK, бинарный код; Сеть: VRS/FKP/MAC/NTRIP |
|
Отзывы
|
Степан
|
|
Покупали данный сканер для обследования зданий, хорошо справляется со своей задачей. Раньше мучились с дальномерами, по десять раз иногда катались на один и тот же объект. Сейчас отсканировали, распаковали облако, загружаем его в Автокад и по сечения отрисовываем.
|
|
Guest
|
||
|
||
|
Роман Малышев
|
||
|
||
Оставить отзыв


